TORCS  1.3.10
The Open Racing Car Simulator
Loading...
Searching...
No Matches
BBoxTree.h File Reference
#include "BBox.h"
#include "Polytope.h"
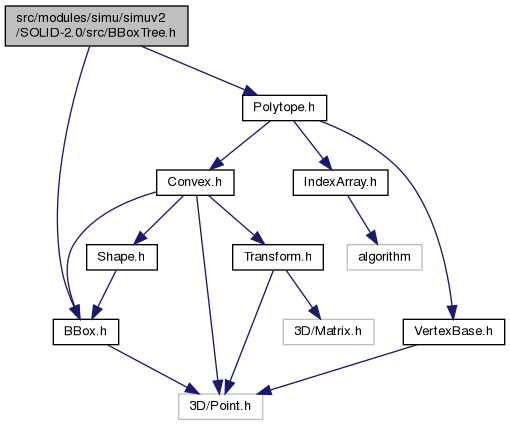
Include dependency graph for BBoxTree.h:
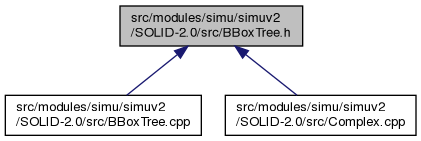
This graph shows which files directly or indirectly include this file:

Go to the source code of this file.

Classes

class  BBoxNode
class  BBoxLeaf
class  BBoxInternal

Functions

bool intersect (const BBoxNode *tree, const Convex &c, const BBox &bb, const Transform &b2a, Vector &v)
bool intersect (const BBoxNode *a, const BBoxNode *b, const Transform &b2a, const Matrix &abs_b2a, const Transform &a2b, const Matrix &abs_a2b, Vector &v)
bool find_prim (const BBoxNode *tree, const Convex &c, const BBox &bb, const Transform &b2a, Vector &v, ShapePtr &p)
bool find_prim (const BBoxNode *a, const BBoxNode *b, const Transform &b2a, const Matrix &abs_b2a, const Transform &a2b, const Matrix &abs_a2b, Vector &v, ShapePtr &pa, ShapePtr &pb)
bool common_point (const BBoxNode *tree, const Convex &c, const BBox &bb, const Transform &b2a, Vector &v, Point &pa, Point &pb)
bool common_point (const BBoxNode *a, const BBoxNode *b, const Transform &b2a, const Matrix &abs_b2a, const Transform &a2b, const Matrix &abs_a2b, Vector &v, Point &pa, Point &pb)

Function Documentation

◆ common_point() [1/2]

bool common_point ( const BBoxNode * a,
const BBoxNode * b,
const Transform & b2a,
const Matrix & abs_b2a,
const Transform & a2b,
const Matrix & abs_a2b,
Vector & v,
Point & pa,
Point & pb )

Definition at line 217 of file BBoxTree.cpp.

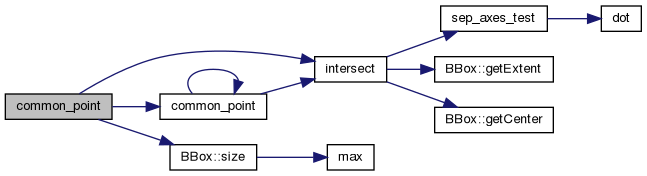
Here is the call graph for this function:

◆ common_point() [2/2]

bool common_point ( const BBoxNode * tree,
const Convex & c,
const BBox & bb,
const Transform & b2a,
Vector & v,
Point & pa,
Point & pb )

Definition at line 204 of file BBoxTree.cpp.

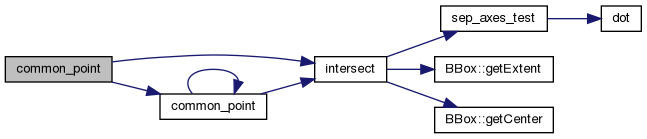
Here is the call graph for this function:

◆ find_prim() [1/2]

bool find_prim ( const BBoxNode * a,
const BBoxNode * b,
const Transform & b2a,
const Matrix & abs_b2a,
const Transform & a2b,
const Matrix & abs_a2b,
Vector & v,
ShapePtr & pa,
ShapePtr & pb )

Definition at line 172 of file BBoxTree.cpp.

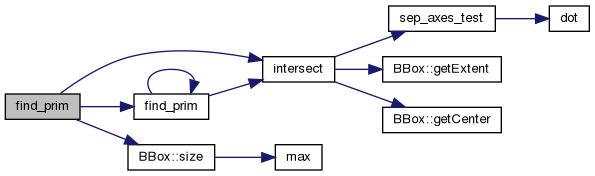
Here is the call graph for this function:

◆ find_prim() [2/2]

bool find_prim ( const BBoxNode * tree,
const Convex & c,
const BBox & bb,
const Transform & b2a,
Vector & v,
ShapePtr & p )

Definition at line 154 of file BBoxTree.cpp.

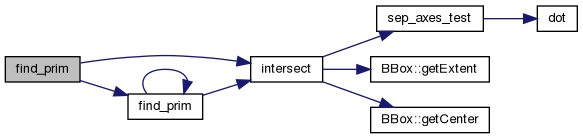
Here is the call graph for this function:

◆ intersect() [1/2]

bool intersect ( const BBoxNode * a,
const BBoxNode * b,
const Transform & b2a,
const Matrix & abs_b2a,
const Transform & a2b,
const Matrix & abs_a2b,
Vector & v )

Definition at line 128 of file BBoxTree.cpp.

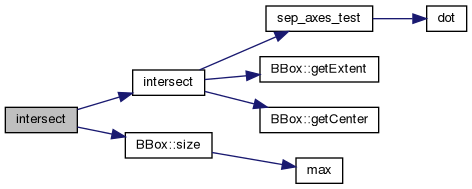
Here is the call graph for this function:

◆ intersect() [2/2]

bool intersect ( const BBoxNode * tree,
const Convex & c,
const BBox & bb,
const Transform & b2a,
Vector & v )

Definition at line 115 of file BBoxTree.cpp.

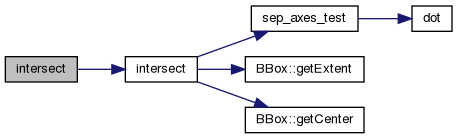
Here is the call graph for this function: